MCAP/rosbag2 寫入更新:先量到瓶頸,再談加速
11 月 10 日的維護者公告指出 Rolling 已採用更新的 MCAP 函式庫;既有發行版要另外查包版。
從 ROS™ 2、自主導航到具身智慧。
把公開研究整理成可查證、看得懂、能繼續探索的工程知識。
 TAIRDF 原創概念示意 · 非產品實拍
分清楚已發布、研究展示與實際可用。
11 月 10 日的維護者公告指出 Rolling 已採用更新的 MCAP 函式庫;既有發行版要另外查包版。
Google DeepMind 於 11 月 10 日公布新版 VLA。研究結果值得追蹤,但不等於可直接下載的通用控制器。
11 月 5 日發行紀錄列出安裝、訓練、推論與硬體層的破壞性變更;請不要直接覆蓋既有環境。
截至 2026-11-16 已查核的精選資訊;不宣稱涵蓋全網或即時自動更新。 所有快報均附原始來源與適用範圍。
八個入口,串起機器人系統的關鍵環節。
節點、通訊、座標系與版本治理,打穩系統的共同語言。
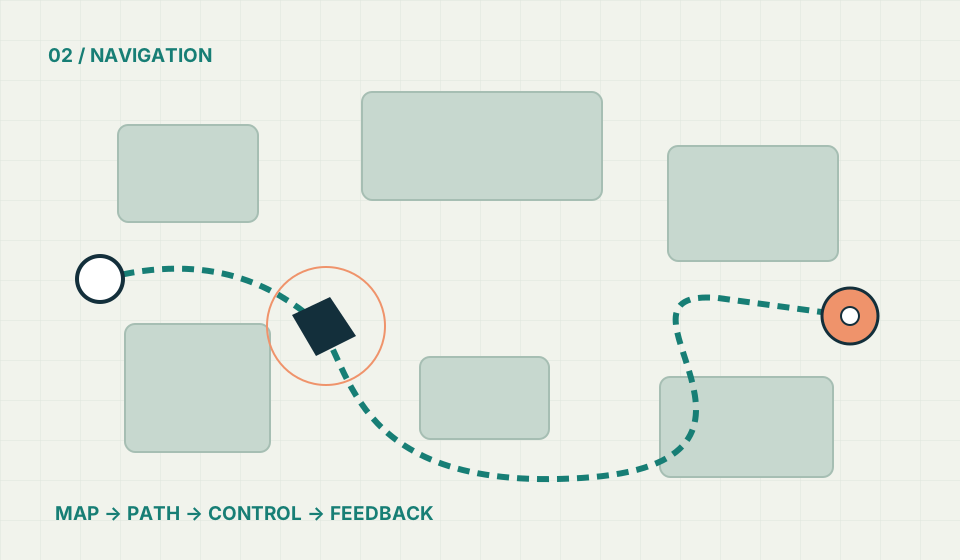
5 篇導讀與觀測02 / NAVIGATION從 SLAM、感測器融合到 Nav2,理解移動機器人的完整閉環。
5 篇導讀與觀測03 / MANIPULATION運動規劃、抓取與移動操作,讓動作可以驗證、可以復原。
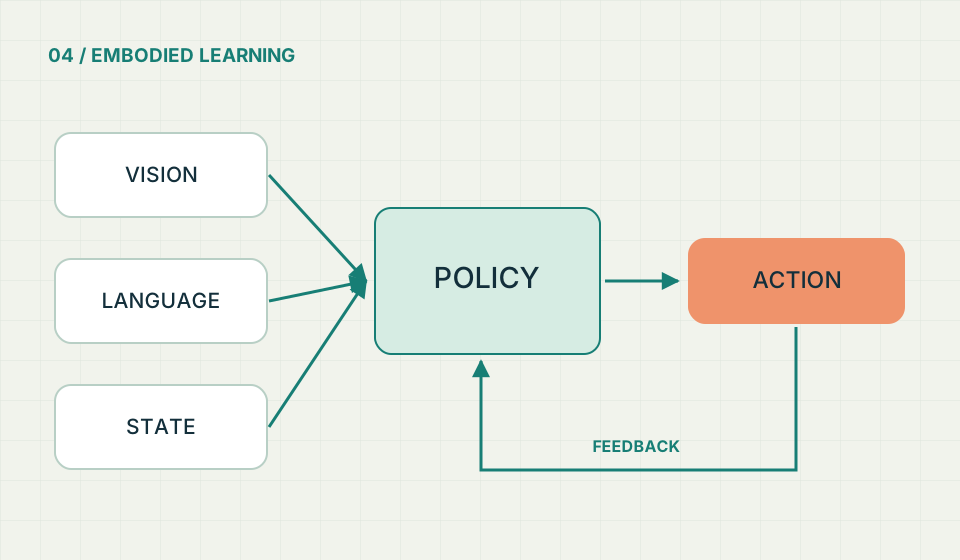
2 篇導讀與觀測04 / EMBODIED AIVLA、模仿學習與人形研究;將研究進展和產品能力分開看。
6 篇導讀與觀測05 / SIMULATION & DATAGazebo、MuJoCo、Isaac Lab,與可重現的資料收集流程。
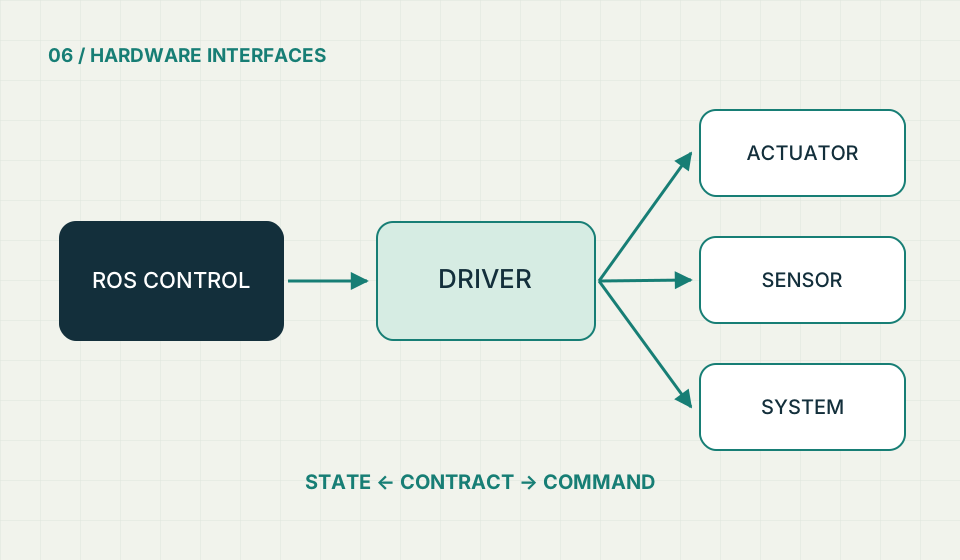
4 篇導讀與觀測06 / HARDWAREros2_control、MCU、工業網路,連接軟體與真實世界。
3 篇導讀與觀測07 / FLEET SYSTEMS多機調度、VDA 5050 與 Open-RMF,把場域整合納入設計。
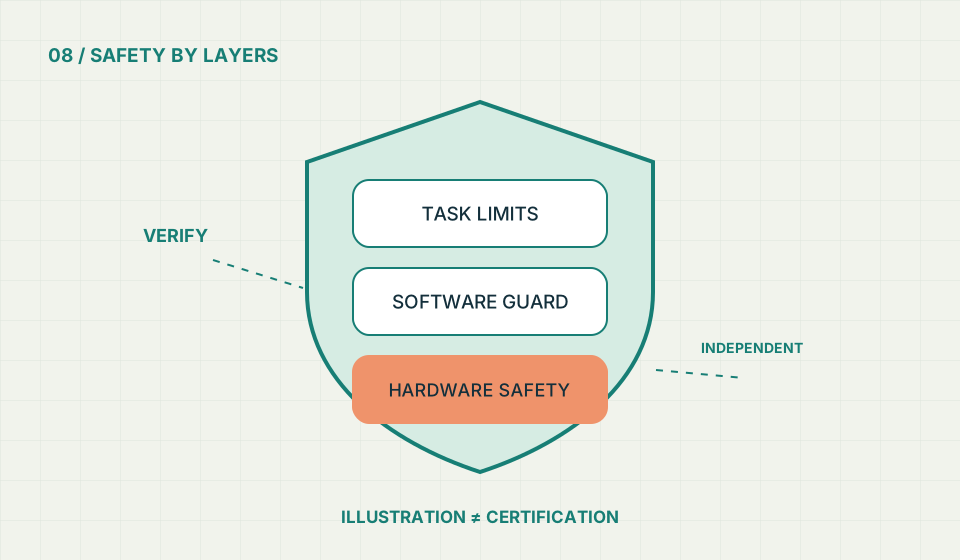
3 篇導讀與觀測08 / SAFETY & OPERATIONS功能安全、資安、紀錄與驗收;不是跑得動就能交付。
3 篇導讀與觀測支援期限、作業系統與模擬器一起確認。
| 發行版 | 發布日期 | 支援至 | Ubuntu / Gazebo 建議配對 | 狀態與選用提醒 |
|---|---|---|---|---|
| Lyrical LuthLTS | 2026-05-22 | 2031-05 | Ubuntu 26.04Gazebo Jetty | 最新穩定 LTS新案優先評估;仍需確認第三方硬體 driver。 |
| Jazzy JaliscoLTS | 2024-05-23 | 2029-05 | Ubuntu 24.04Gazebo Harmonic | 持續支援既有系統與 Ubuntu 24.04 使用者可維持驗證過的組合。 |
| Kilted Kaiju非 LTS | 2025-05-23 | 2026-12 | Ubuntu 24.04Gazebo Ionic | 接近支援結束截至查核日尚未 EOL;請安排遷移與回歸測試。 |
| Humble HawksbillLTS | 2022-05-23 | 2027-05 | Ubuntu 22.04Gazebo Fortress | 持續支援維護舊設備時核對剩餘支援期;不要混裝最新範例。 |
| Rolling Ridley開發版 | 滾動更新 | 非固定 LTS 週期 | 依當期文件Gazebo Rotary(開發) | 持續變動適合提前驗證,不等同長期穩定交付版本。 |
從可查證的資料出發,不把展示當成安全或效能保證。
Planner、Controller、Costmap 與 Behavior Tree 的責任,決定系統如何到達目標與處理失敗。
用標準介面隔離機構與傳輸,把失聯、極限和生命週期明確留在硬體整合層。