抽象層解決什麼問題
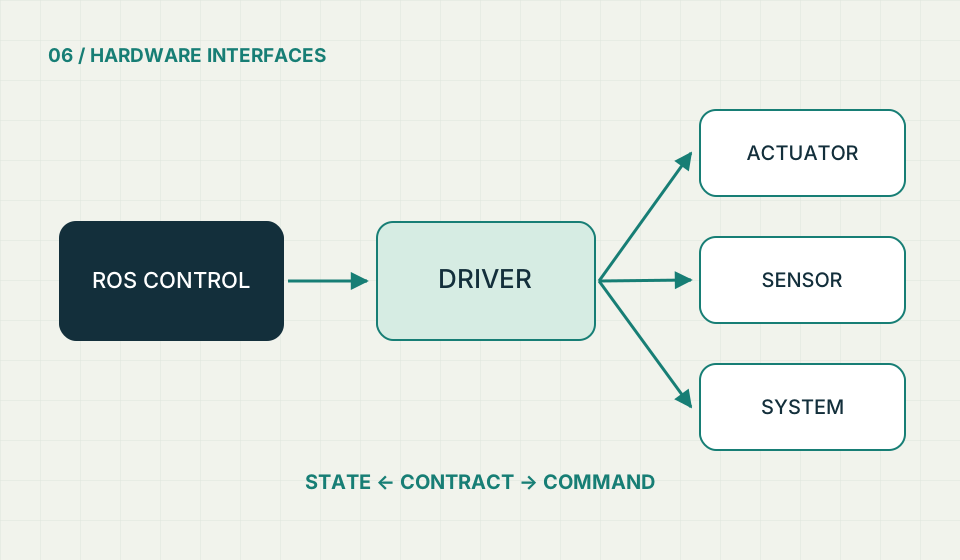
來源摘要ros2_control 的硬體元件以 command/state interfaces 連接控制器與硬體,並提供生命週期和 read/write 錯誤處理概念。共用框架能讓上層控制器重用,但不會讓不同設備自動具有相同精度與動態響應。[1]
把 driver 的契約寫清楚
工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論本站建議列出每個 joint 的單位、正負方向、零點、減速比、極限與支援模式。對 Serial、CAN、EtherCAT 或廠商 SDK,另寫讀寫頻率、timeout、斷線與重新連線規則。
位置命令、速度命令與扭矩命令不可互換假裝相容。驅動器回報故障時,應保留原始錯誤與時間,不只回傳「false」。
四階段驗證
工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論先做協定解析與錯誤注入,再做 mock 或 HIL,再做受限實機測試,最後評估負載和長時間運行。測試重開、資料過期、封包錯誤與急停後重啟。
底層 watchdog、驅動器安全功能與實體急停應獨立設計。本文描述工程邊界,不是任何設備的功能安全認證。