3.0 帶來哪些方向
來源摘要官方發布說明列出自由導航機器人的路徑分享、區域概念,以及 operating modes、blocking types 與 action states 的重整。版本號相同仍不等於雙方所有功能一致,選用欄位與實作範圍要以實際文件對照。[1]
用契約測試取代「接上 MQTT 就完成」
工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論本站建議為派單、更新、取消、暫停、錯誤與重連,各建立一段可重播的訊息紀錄。確認地圖座標、路徑識別、時間戳與任務生命週期;特別檢查重複訊息或延遲到達時,是否會誤執行舊任務。
若現場仍使用 2.1,應明確保留相容層及轉換規則。不要把 3.0 新增語意硬塞入舊版欄位,讓另一端在不知情的情況下忽略。
安全停止與任務失敗要分開
工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論車輛因障礙暫停、定位失效、任務被取消或實體急停,對調度器而言不是同一種狀態。安全停止必須由車端和安全系統負責,主控不可因重試派單而繞過保護。
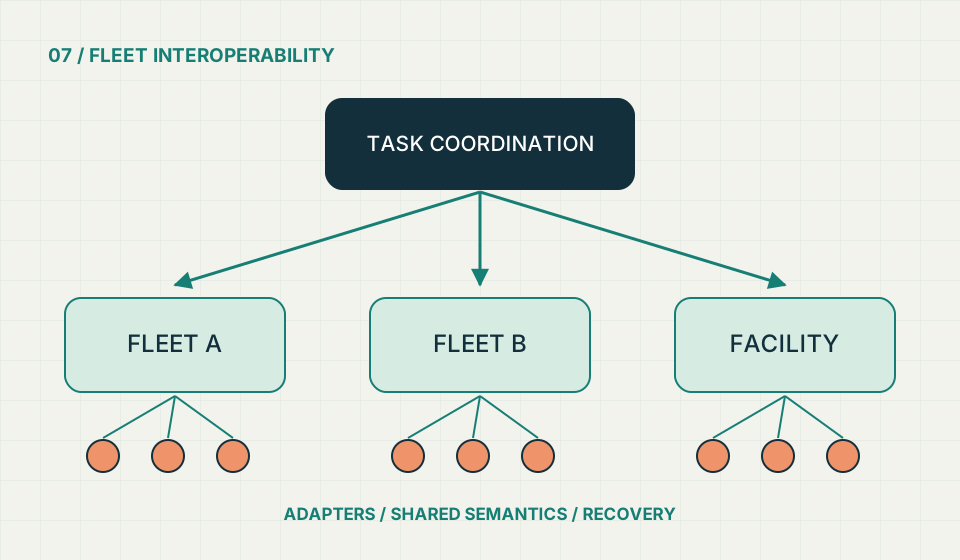
原創圖解呈現一般調度資料流,沒有重製標準文件的圖、JSON schema 或付費條文。需要完整規範時請前往原始來源。