非官方資料整理 · 非政府機關/非登記法人組織內容查核 2026-11-16 關於本站
ROS 2 基礎入門 · 約 3 分鐘閱讀

一張圖讀懂 ROS 2:Topic、Service 與 Action 怎麼分工

先理解資料流與責任邊界,再把導航、控制與上層 API 組成可以維護的系統。

文章目錄與閱讀工具
  1. 先畫資料流,不急著拆 package
  2. 用一次送貨任務檢查責任
  3. 最小可維護介面清單
  4. 來源與查核範圍
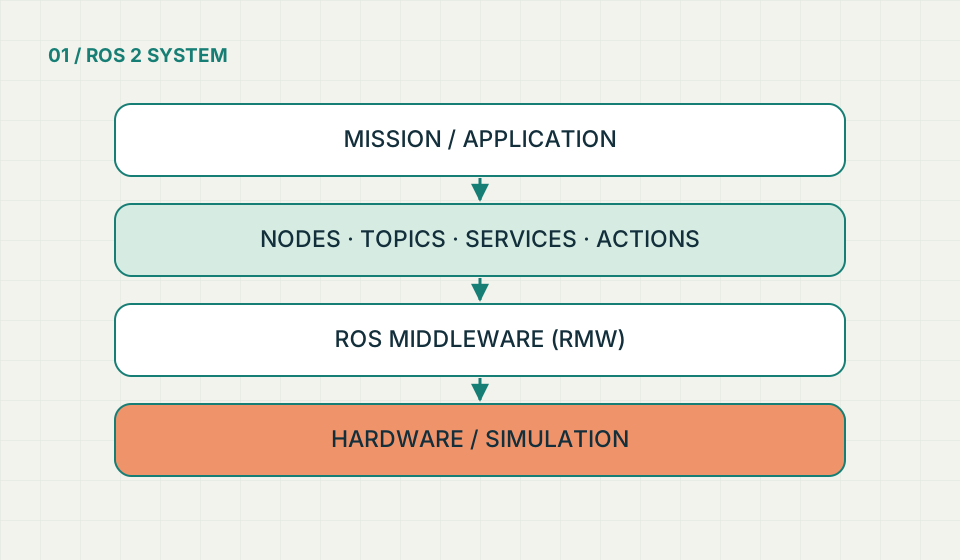
應用、ROS 節點、中介層與硬體的概念分層。
TAIRDF 原創示意圖|應用、ROS 節點、中介層與硬體的概念分層。不是官方圖、產品照片或實測結果。

先掌握這三件事

  • 持續資料、短請求與長任務,應使用不同的溝通語意。
  • 訊息送達不等於任務執行成功。
  • API 應送高階任務,不任意暴露底層控制 topic。

先畫資料流,不急著拆 package

概念整理

ROS 生態中的 Topic、Service 與 Action 分別對應串流資料、請求回應與具有回饋/取消的長任務。Nav2 的導航介面和 MoveIt 的執行流程,可以作為閱讀具體系統的入口。[1][2]

用一次送貨任務檢查責任

工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論

本站設計例:上層送出「前往站點 A」任務,任務層取得接受或拒絕;導航回報進度與結果,控制器處理驅動命令。若任務逾時,要傳遞取消並確認底層已停止,而不是只把網頁狀態改成取消。

感測資料使用帶時間戳與座標系的訊息。任務用唯一 ID 關聯所有事件,避免同一筆 HTTP 重試形成兩次機器人動作。

最小可維護介面清單

工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論

為每個介面記錄訊息型別、單位、frame、QoS、更新頻率、timeout、權限與負責人。把「未知」和「正常但沒有任務」區分開來。

第一個可交付版本應有啟動、就緒、執行、取消、故障、復原六類情境;流程可觀測,才有辦法進行後續效能改善。

來源與查核範圍

以下為本篇使用的一手來源。本文是獨立重寫與工程導讀,不是全文翻譯。來源宣稱的研究/產品表現,不代表本站已實測;版本頁可能持續更新。

  1. Nav2 文件入口(另開視窗)Open Navigation · 官方文件 · 查核 2026-11-16https://docs.nav2.org/rolling/
  2. MoveIt 2 核心概念(另開視窗)MoveIt 維護團隊 · 官方文件 · 查核 2026-11-16https://moveit.picknik.ai/main/doc/concepts/concepts.html

文章中的工程建議與概念圖,均為本站的說明方式,不能當成官方背書、功能安全認證、完整相容性保證或個別法律意見。

發現內容過時或有權利疑慮?回報這篇文章

搜尋技術知識

搜尋只在你的瀏覽器執行,不會送到外部服務。

瀏覽全部文章