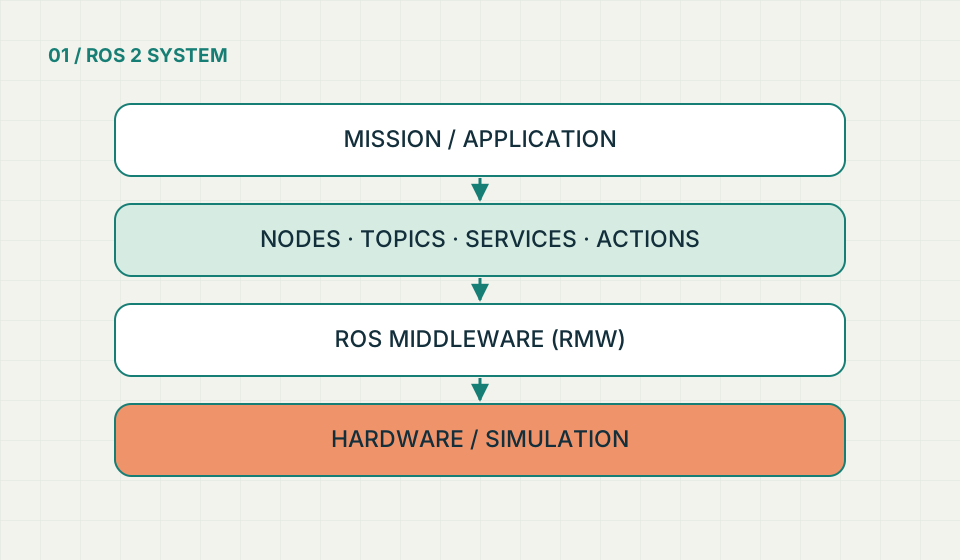
核心元件如何分工
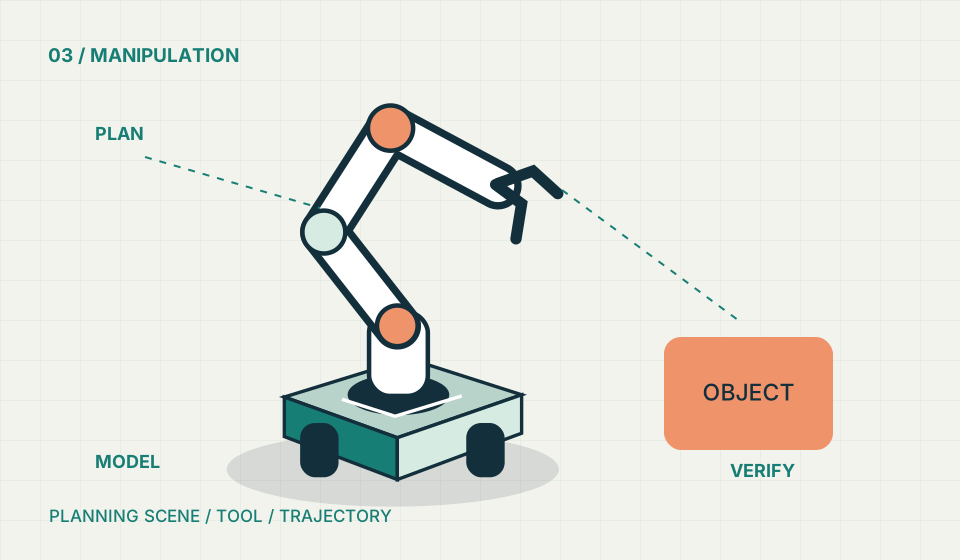
來源摘要MoveIt 概念文件包含運動學、運動規劃、Planning Scene Monitor、軌跡處理與 Task Constructor。這些元件協作描述機器人狀態、場景及動作計畫;並非每一次規劃結果都已通過實車驗證。[1]
把模型、工具與場景當成正式配置
工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論本站建議先核對 joint limit、工具 TCP、碰撞模型與控制器介面。夾起物件之後更新 attached object,放下後同步移除;不要只在畫面上畫一個盒子,卻未更新碰撞場景。
相機外參與工件定位的不確定性也需要納入安全邊界。場景過期、感測器失聯或手臂狀態不新鮮時,不應繼續執行舊軌跡。
分層驗收,不一次從模擬跳到全速
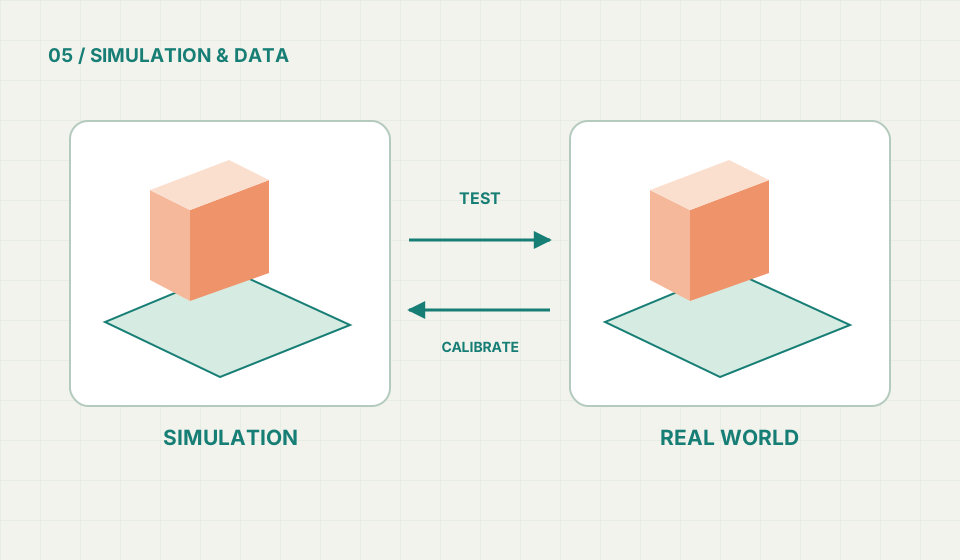
工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論先檢查離線可達性與碰撞,再做 mock controller 與受限的實機測試。記錄控制器誤差、超時、取消回應與停止行為,逐步提高工作範圍。
對接觸型任務,單純的位置規劃未必足夠;需要適合的力/扭矩感測、控制策略與獨立風險評估。本文不是實機調速或繞過保護的操作手冊。