非官方資料整理 · 非政府機關/非登記法人組織內容查核 2026-11-16 關於本站
具身智慧進階 · 約 3 分鐘閱讀

人形機器人觀測:從漂亮影片讀出真正的工程問題

保留 Optimus、Atlas 與具身模型的觀測入口,不以品牌宣傳推論自主性或量產能力。

文章目錄與閱讀工具
  1. 官方入口能告訴我們什麼
  2. 一套不靠熱度的觀測表
  3. 部署前應問的問題
  4. 來源與查核範圍
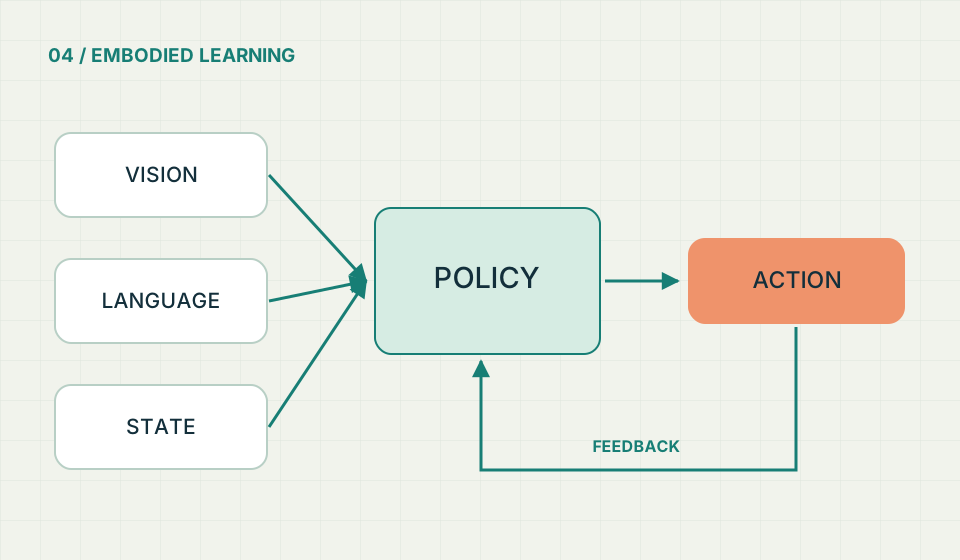
一般視覺/語言/狀態到動作的回饋流程,不代表特定模型內部架構。
TAIRDF 原創示意圖|一般視覺/語言/狀態到動作的回饋流程,不代表特定模型內部架構。不是官方圖、產品照片或實測結果。

先掌握這三件事

  • 影片、試點、量產與正式交付是不同證據層級。
  • 自主程度與遠端介入應明確揭露。
  • 先量可用率、復原與安全,再談通用能力。

官方入口能告訴我們什麼

來源導讀

Tesla 的官方頁面介紹 Optimus 的通用雙足機器人目標;Boston Dynamics 提供 Atlas 產品資訊;模型供應方則公布特定平台與任務的研究結果。這些來源可以確認各自描述的方向,但不是跨品牌獨立比較。[1][2][3]

一套不靠熱度的觀測表

工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論

本站建議把每項消息分成「研究展示」「受控試點」「商用提供」「獨立驗證」。記錄展示是否剪輯、任務是否固定、是否遙控、人工介入次數及連續運作時間。未公開的欄位就寫未知。

機器人是整體系統:手部、關節、電池、散熱、感知、平衡與任務層會互相影響。單一抓取動作成功,不代表能安全穿越人群或整班次作業。

部署前應問的問題

工程整理 · 下列實作建議為本站獨立整理,非來源的認證結論

本站建議要求失敗復原、跌倒風險、人機距離、維修與更換流程的資料。觀測場域應包含照明變化、障礙移動、工具磨耗與不同負載。

本站不提供投資評級、虛構出貨數字或未確認時間表。配圖是抽象示意,不描摹任何特定廠商產品。

來源與查核範圍

以下為本篇使用的一手來源。本文是獨立重寫與工程導讀,不是全文翻譯。來源宣稱的研究/產品表現,不代表本站已實測;版本頁可能持續更新。

  1. Tesla Optimus 官方介紹(另開視窗)Tesla · 廠商產品介紹 · 查核 2026-11-16https://www.tesla.com/SI只作觀測入口;不以產品宣傳推斷交付數量或自主性。
  2. Atlas 官方介紹(另開視窗)Boston Dynamics · 廠商產品介紹 · 查核 2026-11-16https://bostondynamics.com/products/atlas/不搬用官方圖片或效能圖。
  3. Gemini Robotics 2.5 官方研究公告(另開視窗)Google DeepMind · 廠商研究公告 · 查核 2026-11-16 · 原事件/發布 2026-11-10https://deepmind.google/blog/gemini-robotics-2-5-accelerates-real-world-physical-intelligence/廠商自述;本站未獨立重現其效能。

文章中的工程建議與概念圖,均為本站的說明方式,不能當成官方背書、功能安全認證、完整相容性保證或個別法律意見。

發現內容過時或有權利疑慮?回報這篇文章

搜尋技術知識

搜尋只在你的瀏覽器執行,不會送到外部服務。

瀏覽全部文章